

Eventos e ativações
Interage com o público em campanhas, lançamentos e experiências de marca, ajustando persona, repertório e comportamento a cada contexto.


O PRS (Personal Robot System) é uma arquitetura de inteligência incorporada criada para transformar robôs em agentes capazes de perceber, compreender, lembrar, decidir e agir no mundo físico.
Concebido como um sistema completo de robótica social, o PRS é compatível com robôs humanoides, robôs desktop e outros modelos baseados em ROS2. Com o PRS, o robô pode se expressar por meio da fala, de movimentos e gestos, de luzes ou de outros estímulos compreensíveis pelas pessoas.
Seu papel não é apenas adicionar inteligência artificial a uma máquina, mas construir uma camada cognitiva contínua entre o que o robô percebe, o que ele entende, o que já viveu e a forma como decide se comportar.
No PRS, percepção, memória, raciocínio, emoção, personalidade e ação fazem parte de um mesmo sistema.
A mesma arquitetura cognitiva pode assumir papéis diferentes, combinando presença física, contexto, memória e expressão para cada ambiente.
Interage com o público em campanhas, lançamentos e experiências de marca, ajustando persona, repertório e comportamento a cada contexto.

Recebe convidados, apresenta experiências e orienta pessoas, em diversos idiomas, em ambientes reais com conversação natural e presença física.

Apresenta conteúdos, explica, responde a perguntas em museus, escolas, feiras e exposições, adaptando linguagem, repertório e ritmo a públicos diferentes.

Combina visão, linguagem e ação para apoiar audiodescrição, leitura de textos, navegação acompanhada e novas formas de autonomia.
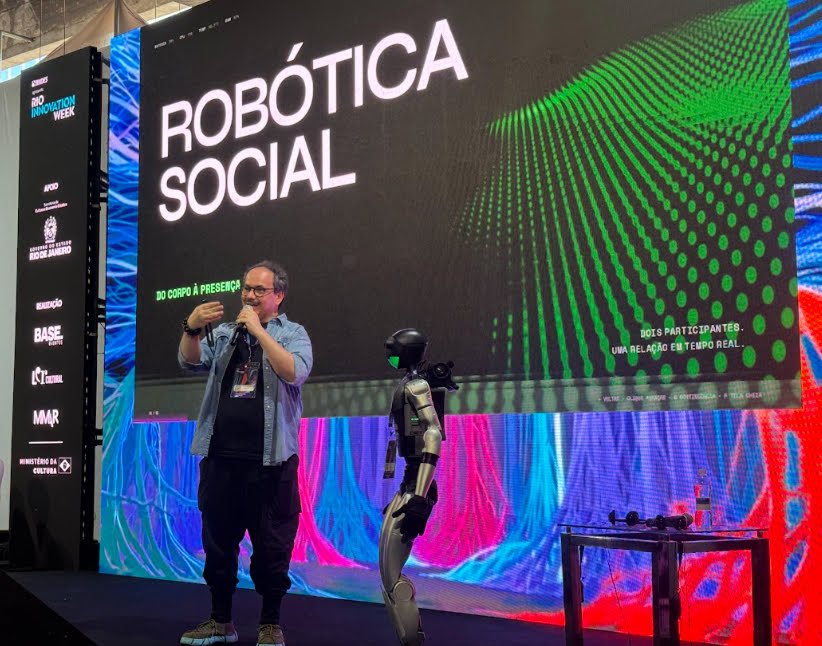
Participa com desenvoltura de entrevistas, painéis, podcasts e conteúdo de marca, criando conversas e momentos espontâneos prontos para circular.

Integra sensores, SLAM (mapeamento de ambientes), telemetria e sistemas externos para explorar ambientes e novas formas de interação incorporada.
O robô deixa de funcionar apenas como uma interface que espera comandos e passa a desenvolver uma compreensão contínua do contexto ao seu redor. Ele percebe pessoas, objetos, espaços e acontecimentos, relaciona essas informações com experiências anteriores e utiliza esse contexto para orientar suas próximas decisões.
Interações não são eventos isolados: elas passam a construir contexto, relações e continuidade. O robô pode reconhecer situações anteriores, recuperar informações relevantes e modificar seu comportamento a partir do que já aconteceu.
Persona, emoção, voz, expressão e gestos não funcionam como elementos decorativos, mas como partes de uma mesma camada comportamental. O sistema define não apenas o que fazer ou responder, mas também como aquele agente deve existir naquele contexto.
O PRS permite que decisões deixem de existir apenas no plano digital e sejam transformadas em presença, deslocamento, expressão e ação no espaço físico. À medida que novas capacidades físicas são incorporadas ao robô, essa mesma arquitetura pode expandir seu repertório de atuação sem alterar sua lógica fundamental.
O PRS não é uma coleção de funcionalidades para a robótica social. É uma arquitetura que organiza diferentes capacidades ao redor de um ciclo cognitivo contínuo, iterando em um loop que vai da percepção à ação.
Este ciclo transforma o robô, ele não só executa comandos, o robô torna-se situado, capaz de compreender o ambiente em que está inserido, manter contexto ao longo do tempo e agir de forma coerente com sua identidade e com cada situação.
Ele se aproxima de um sistema operacional agêntico para robótica social, no qual inteligência artificial, corpo e contexto deixam de ser camadas separadas e passam a funcionar como partes finamente integradas de uma mesma inteligência.
Se os primeiros sistemas de IA foram criados para compreender informação, e os agentes digitais passaram a agir dentro de sistemas, o PRS trabalha na próxima transição: inteligências capazes de existir, perceber e agir no mundo físico.


